

NVIDIA 正在韓國舉行的機器人學習大會 (CoRL)上展示其迄今為止在機器人學習領域最雄心勃勃的成果。該公司重點介紹了一系列開放模型、功能強大的新型電腦平台和模擬引擎,旨在彌合機器人研究與實際應用之間的差距。
NVIDIA 此次發布的核心是行動性和操控性挑戰,這兩項挑戰是機器人技術領域最複雜的難題。透過融合 AI 驅動的推理、先進的實體模擬和特定領域的運算平台,NVIDIA 旨在加速機器人開發的整個生命週期,從早期研發和模擬到訓練,再到最終在實體環境中的部署。
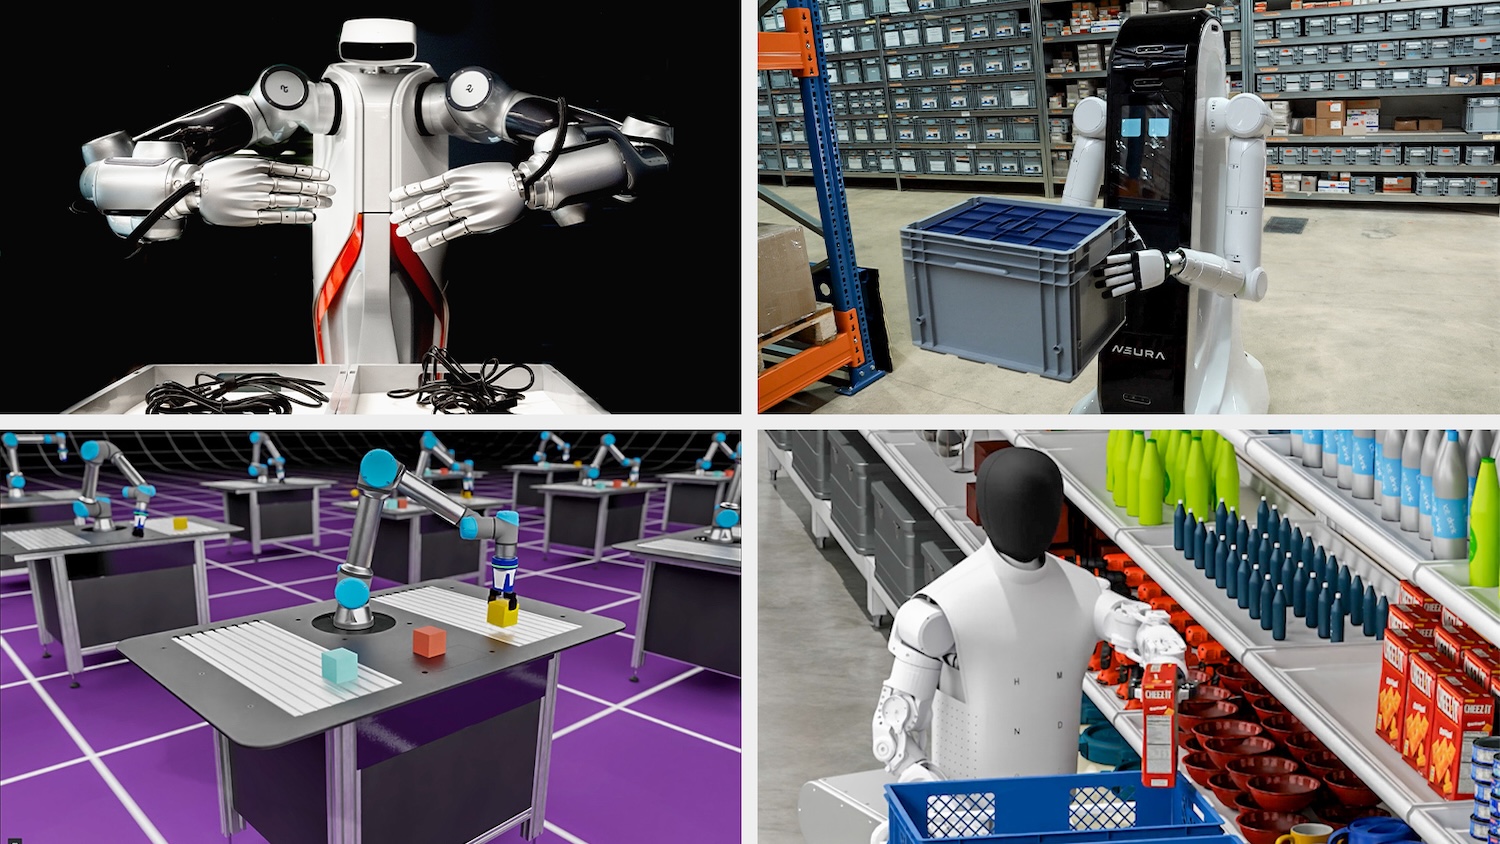
機器人學習的開放模式:DreamGen 與 Nerd
NVIDIA 推出了 DreamGen 和 Nerd,這是兩個專為機器人學習設計的開放基礎模式。
- 夢創 專注於為機器人模擬產生多樣化的訓練環境,產生讓機器人接觸現實世界中會遇到的邊緣情況和變化的場景。
- 書呆子,一個 神經機器人技術發展 模型,提供先進的感知和推理能力,使機器人能夠理解自然環境、預測結果並動態調整其行為。
透過公開發布這些模型,NVIDIA 正在強化其對協作機器人研究的承諾,降低實驗室和新創企業的進入門檻,並確保其在學術界和工業界的可重複性。這些模型可以直接連接到 Isaac 機器人框架,從而簡化實驗和部署。
新的運算平台:模擬、訓練與部署
NVIDIA 也宣布了針對機器人開發各個階段優化的三款新運算系統:
RTX Pro 上的 Omniverse 與 Cosmos(模擬)
-
- 為模擬機器人任務提供物理精確的環境。
- 與新升級的 Isaac Lab 集成,用於強化學習、控制測試和環境創建。
- Cosmos 建立在 NVIDIA 的 Omniverse RTX 平台, 具有光線追蹤渲染、照片級真實感和領域隨機化等特點,對於機器人技術中的模擬到現實的轉移至關重要。
- 研究人員可以大規模地創建逼真的模擬,而無需依賴昂貴且有風險的物理試驗。
NVIDIA DGX(訓練)
- 定位為訓練大型機器人學習模型的計算主幹。
- 採用NVIDIA Blackwell架構GPU,實現機器人AI即時推理,延遲極低。
- 針對多模式工作負荷進行了最佳化,將視覺、語言、運動和環境回饋結合到統一模型中。
- 快速縮短從訓練到可用機器人行為的週期,並具有從實驗室實驗擴展到工業研發的能力。
- 專為現實條件下的設備推理和自主性而設計。
- 將 LLM 和擴散工作負載的 Transformer Engine 加速直接打包到嵌入式機器人系統。
- 節能特性使其適用於商業移動機器人、無人機和自動機械手。
- 好處:將即時、類似人類的推理從資料中心直接帶入物理世界。
- Isaac Lab 中的牛頓物理引擎
牛頓物理引擎於 GTC 2025 上首次發布,由其與迪士尼研究中心和Google DeepMind 合作開發。
- 牛頓將剛體物理學、流體動力學和軟體動力學融入模擬中。
- 在 Isaac 實驗室內,研究人員現在擁有對接觸、摩擦、變形和多材料相互作用進行精確建模的能力。
- 這種保真度使機器人專家能夠訓練操作任務,例如抓取易碎物體或在不平坦的地形上導航,並具有很高的可靠性,可以應用於現實世界的應用。
NVIDIA 也展示了其用於機器人推理的 Groot 模型系列的持續演進,從 Groot N1.5(5 月發布)升級到 Groot N1.6。這些模型經過調整,能夠進行「類人」規劃、推理和任務分解,使機器人能夠像人類操作員一樣將複雜任務分解為可執行的步驟。
布萊克威爾:推動即時機器人推理
NVIDIA重點介紹了其全新的Blackwell GPU架構如何實現機器人領域的即時推理。
- 透過將變壓器規模的計算融入節能的外形尺寸,機器人可以執行即時決策、路徑規劃和多模式推理。
- 這意味著機器人不再局限於雲端伺服器的批次;它們可以隨時思考和行動。
- 主要應用領域包括物流自動化、醫療機器人、工業操作和自主移動。
意義
NVIDIA 在機器人領域的推進意義非凡,不僅在於其推出的工具種類繁多,更在於其生態系統的緊密整合。這些進步包括:
- 開放模型:創造公平的競爭環境,鼓勵學術界和企業界的快速創新。
- 類比引擎:降低硬體迭代的成本和風險,確保更快從實驗室轉移到生產。
- 可擴展計算(DGX + Jetson):提供連續性;可以在 DGX 叢集上訓練相同的模型,然後使用 Jetson AGX Thor 高效部署。
- 機器人推理的進步:為了彌補當前系統中的一個關鍵缺陷,大多數機器人都是被動回應而非主動回應。 NVIDIA 正在賦予它們像人類一樣的規劃和推理能力。
由於移動性和操控性仍然具有挑戰性,NVIDIA 的統一方法結合了開放的研究模型、物理精確的模擬和可部署的運算,使其成為加速機器人自主性的核心力量。


 Amazon